Félicitations à l'équipe de recherche Rainbow qui s'est encore distinguée par ses nombreuses contributions à la conférence internationale IEEE ICRA 2026, soulignant une fois de plus son expertise et sa reconnaissance dans la communauté mondiale en robotique.
IEEE ICRA - (International Conference on Robotics and Automation) est l'une des conférences scientifiques les plus prestigieuses et influentes dans le domaine de la robotique et de l'automatisation. Cette année, elle s’est tenue en Autriche à Vienne du 1 au 5 juin, et a rassemblé plus de 8000 personnes.
Conférence plénière
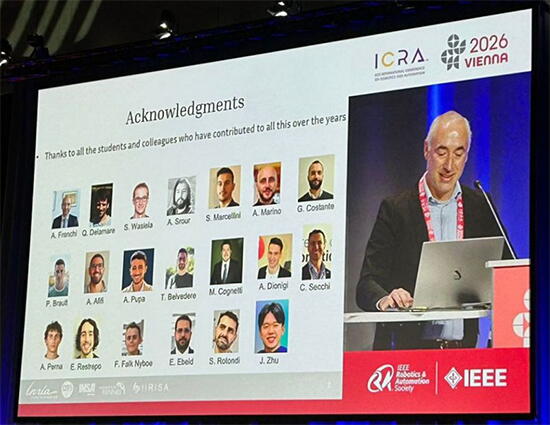
Parmi les conférences plénières tenues par des chercheurs de premier plan, soulignons la présentation invitée de Paolo Robuffo Giordano à ICRA 2026, intitulée "Intrinsic Robustness: A Journey from Control-Aware Planning to Robust Robot Learning".
Présenter à ICRA*, en conférence plénière, représente une très grande reconnaissance par la communauté et a permis de présenter les travaux menés par Paolo Robuffo Giordano et l’équipe, sur la robustesse intrinsèque et sur la manière de combler le fossé entre la simulation et la réalité en robotique.
Paolo Robuffo Giordano, chercheur CNRS et responsable de l'équipe, est porteur de la chaire HARMONY (Human-AI Robotic Merging for Optimal cooperatioN and efficiency)
Récompense
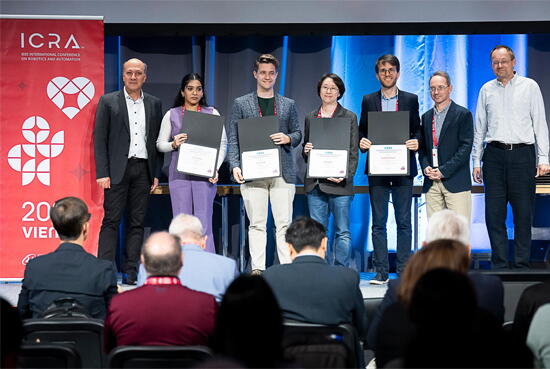
Félicitations à Claudio Pacchierotti qui a reçu l'ICRA 2026 – Conference Editorial Board Outstanding Reviewer Award. Distinction qui souligne l’excellence de ses travaux.
Claudio Pacchierotti, chercheur CNRS et porteur du projet REGO
C’est un véritable honneur d’être reconnu parmi plus de 8 400 évaluateurs ayant contribué à plus de 13 000 évaluations. Une évaluation de qualité est essentielle pour garantir la rigueur, la fiabilité et la responsabilité de la recherche scientifique. À une époque où la génération de texte est plus accessible que jamais, le jugement humain réfléchi et les retours constructifs revêtent une importance croissante. Un grand merci aux organisateurs de l’ICRA ainsi qu’à tous les collègues qui consacrent leur temps et leur expertise au processus d’évaluation par les pairs. »
Workshops
Autre signe fort de la qualité des travaux de l’équipe est la forte participation des membres de l’équipe lors de workshops, témoignant de la reconnaissance de leurs travaux par leurs pairs :
"Contact-Robust Trajectory Planning via Parametric Sensitivity Analysis for Hybrid Robotic Systems" avec Tommaso Belvedere, James Zhu, Marco Cognetti
"Decentralized Reinforcement Learning for Multi-Agent Multi-Resource Allocation via Dynamic Cluster Agreements" avec Antonio Marino, Esteban Restrepo, Claudio Pacchierotti
"QP-Based Inner-Loop Control for Constraint-Safe and Robust Trajectory Tracking for Aerial Robots" avec Lorenzo Balandi, Marco Tognon
Papiers
Ainsi que les trois papiers présentés lors de la conférence :
"On the Computation of Sensitivity Tubes" (ThI2I.16) — avec Andrea Pupa, Tommaso Belvedere, Cristian Secchi
"Impact-Robust Posture Optimization for Aerial Manipulation" (ThI2I.189) — avec Amr Afifi, Ahmad Gazar, Javier Alonso-Mora, Antonio Franchi
"Distributed Multi-Robot Active-Sensing of a Diffusive Source" (ThI2I.324) — avec Francesca Pagano, Nicola De Carli, Esteban Restrepo, Antonio Marino
Bravo à Claudio Pacchierotti, Paolo Robuffo Giordano, Marco Tognon, Esteban Restrepo, Tommaso Belvedere, Marco Cognetti et Lorenzo Balandi
Robotique : à Rennes, une recherche de renommée internationale
Article à lire sur le site de l'Université de Rennes